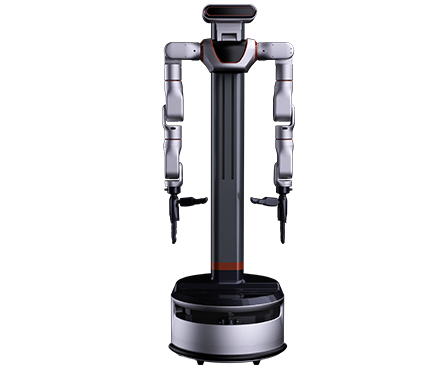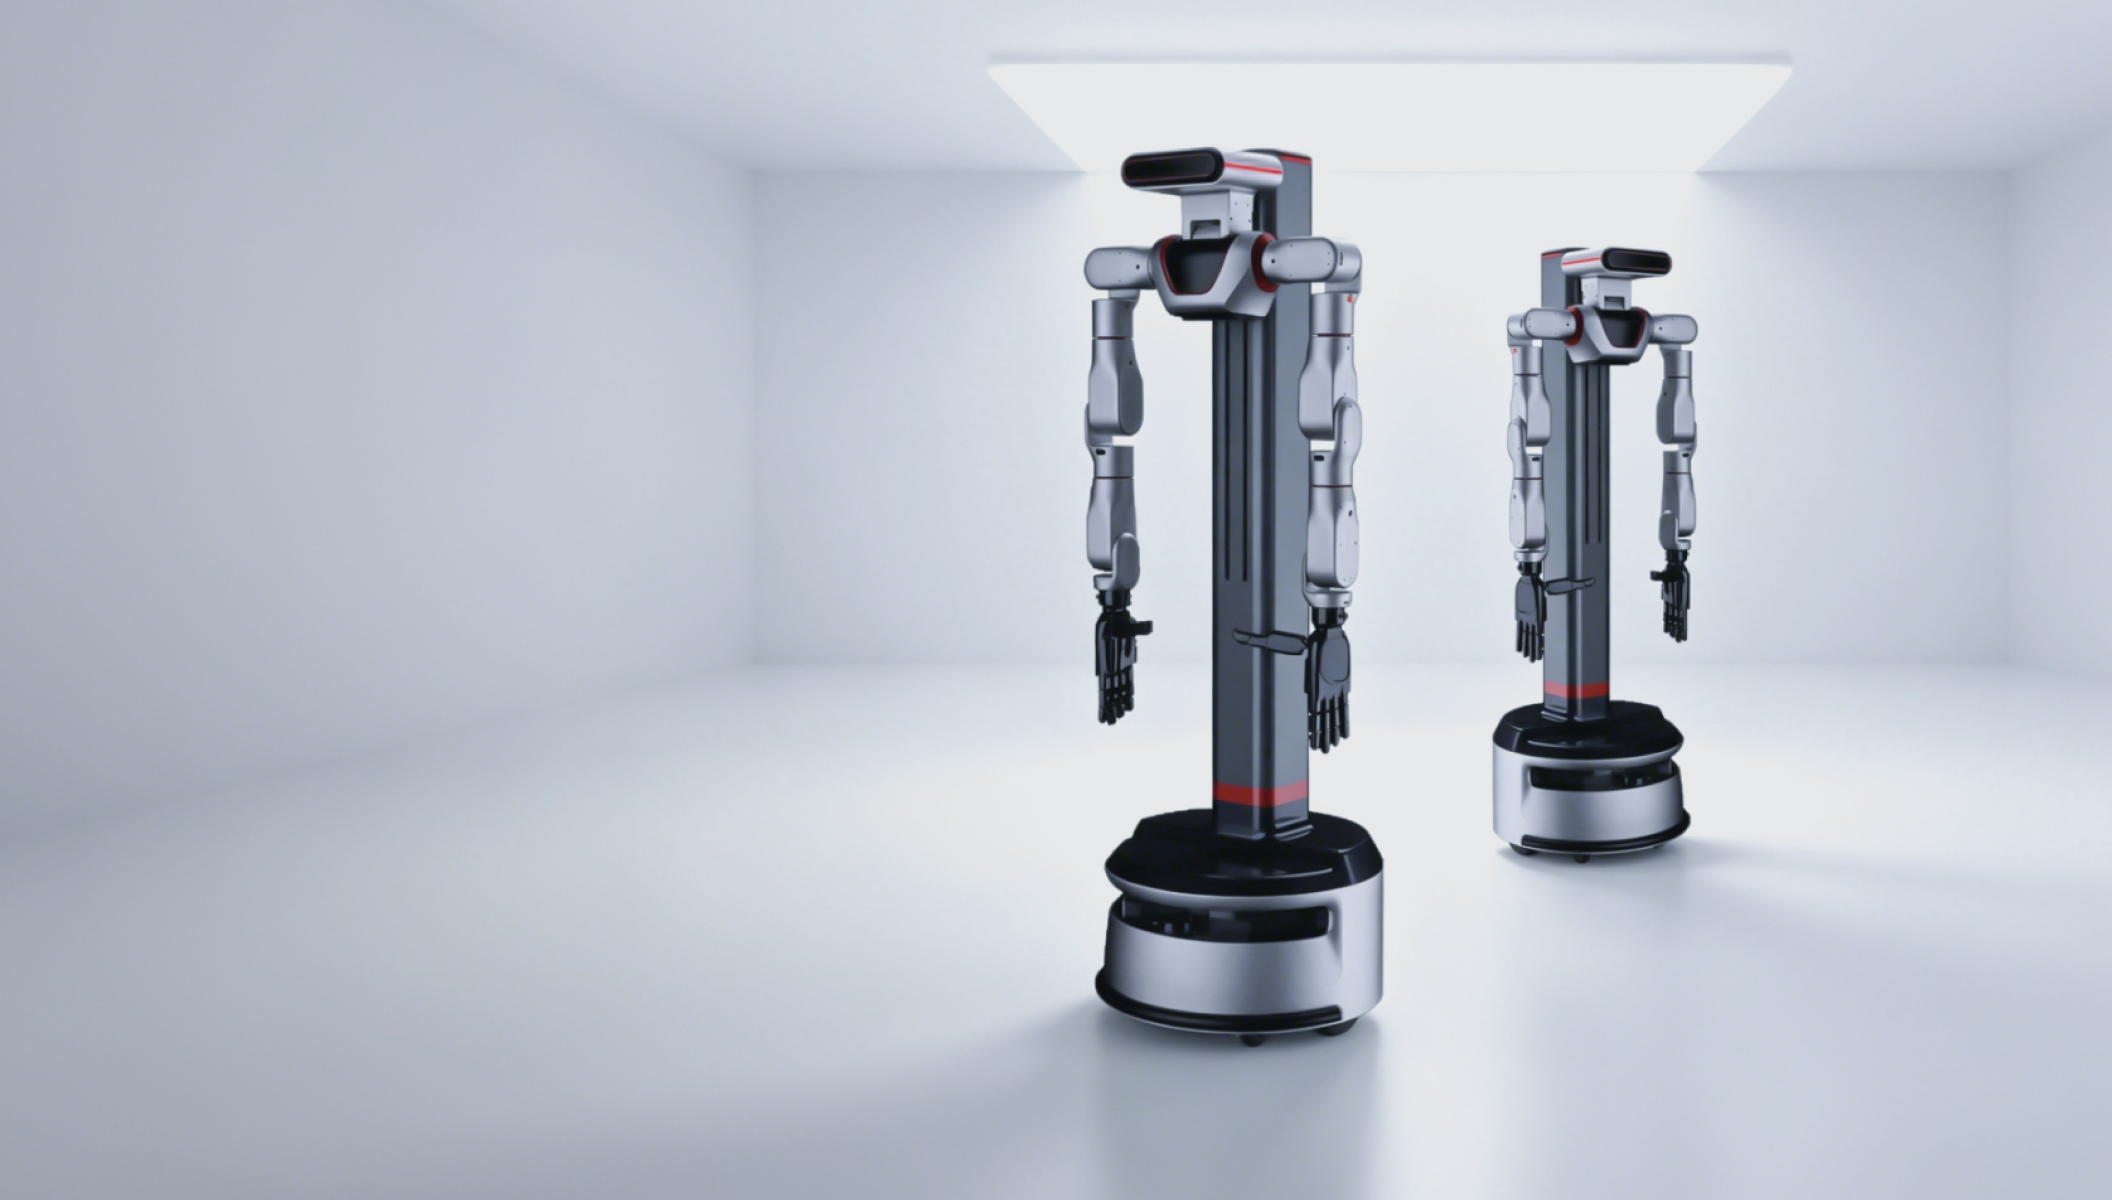
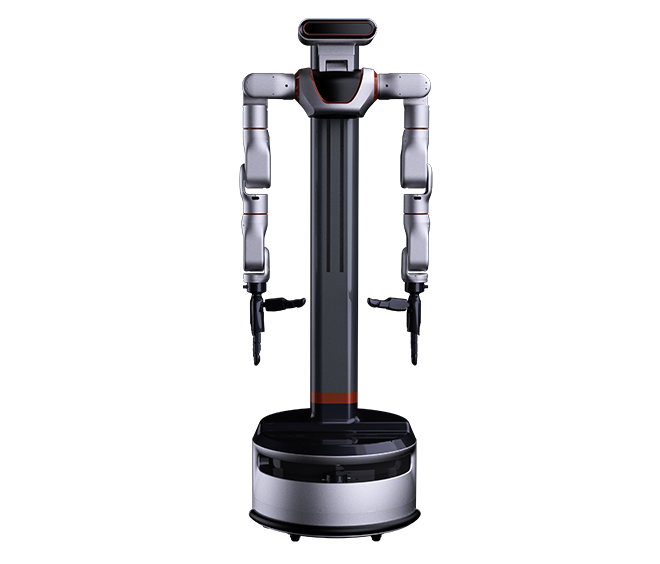
人形机器人
全仿生人体架构,动作协调自然,兼具灵活移
动与精细操作能力,可完成复杂人机协作与智
能服务类任务。
高效移动
采用轮式移动机构,相比传统双足行走模式,移动效率提升30%-50%,且具有更强的运动稳定性。
7自由度仿生双臂
搭配灵巧手或二指夹爪末端负载3KG。支持抓取、搬运等精细化操作,适应工业装配、物流分拣等多种工况。
灵巧底盘设计
实现360°灵活转向与厘米级精准定位,狭窄空间通过性优异。
H-robot-3
搭载高自由度灵巧手及柔顺力控,可完成抓取、搬运、工具使用及易碎物操作。
高效移动
采用轮式移动机构,相比传统双足行走模式,移动效率提升30%-50%,且具有更强的运动稳定性。
7自由度仿生双臂
搭配灵巧手或二指夹爪末端负载3KG。支持抓取、搬运等精细化操作,适应工业装配、物流分拣等多种工况。
灵巧底盘设计
实现360°灵活转向与厘米级精准定位,狭窄空间通过性优异。
多模态感知
融合激光雷达、RGB-D摄像头,构建实时环境地图。
H-robot-1
搭载高自由度灵巧手及柔顺力控,可完成抓取、搬运、工具使用及易碎物操作。
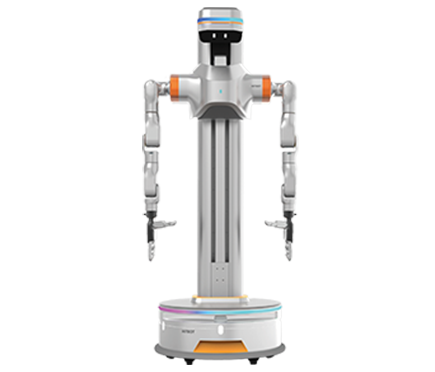
高效移动
采用轮式移动机构,相比传统双足行走模式,移动效率提升30%-50%,且具有更强的运动稳定性。
7自由度仿生双臂
搭配灵巧手或二指夹爪末端负载3KG。支持抓取、搬运等精细化操作,适应工业装配、物流分拣等多种工况。
灵巧底盘设计
实现360°灵活转向与厘米级精准定位,狭窄空间通过性优异。
多模态感知
融合激光雷达、RGB-D摄像头,构建实时环境地图。
4310关节模组
XD5746-1-行星减速电机1#,侧方出线,外径57mm,高度46mm,额定扭矩3NM,额定转速120RPM
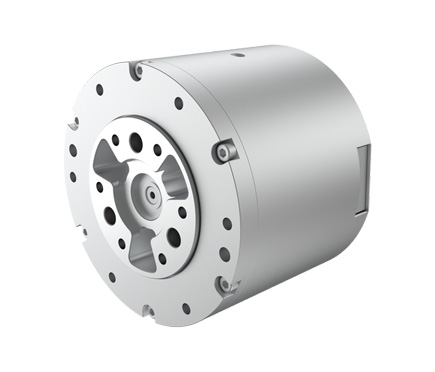
高扭矩密度
高扭矩密度
动态响应快
动态响应快
高集成耐用
高集成耐用
高性价比
高性价比
4340关节模组
XD5757-1-行星减速电机2#,侧方出线,外径57mm,高度57mm,额定扭矩15NM,额定转速25RPM
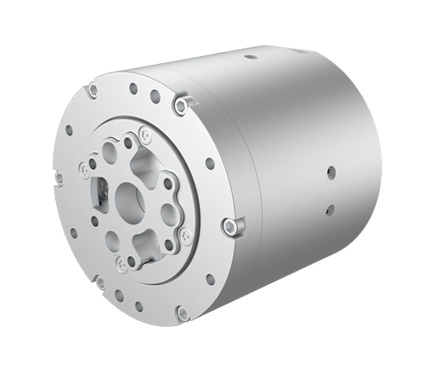
高扭矩密度
高扭矩密度
动态响应快
动态响应快
高集成耐用
高集成耐用
高性价比
高性价比
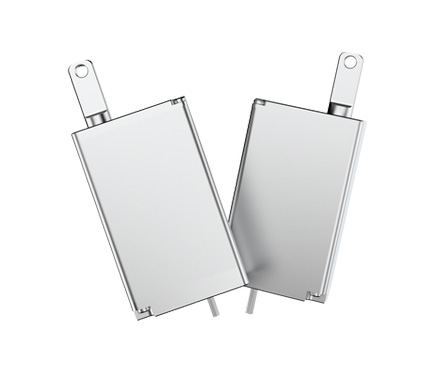
灵巧手直线伸缩模组
机械标准件/手指推杆/48.7X24.6X12
/行程5.5mm/吊耳接口2.5/驱动内置/
无刷电机/配V3.1_PCBA板/海特/附图/A
/非食品级
小巧高效
小巧高效
动力强劲
动力强劲
高精传动
高精传动
稳定可靠
稳定可靠