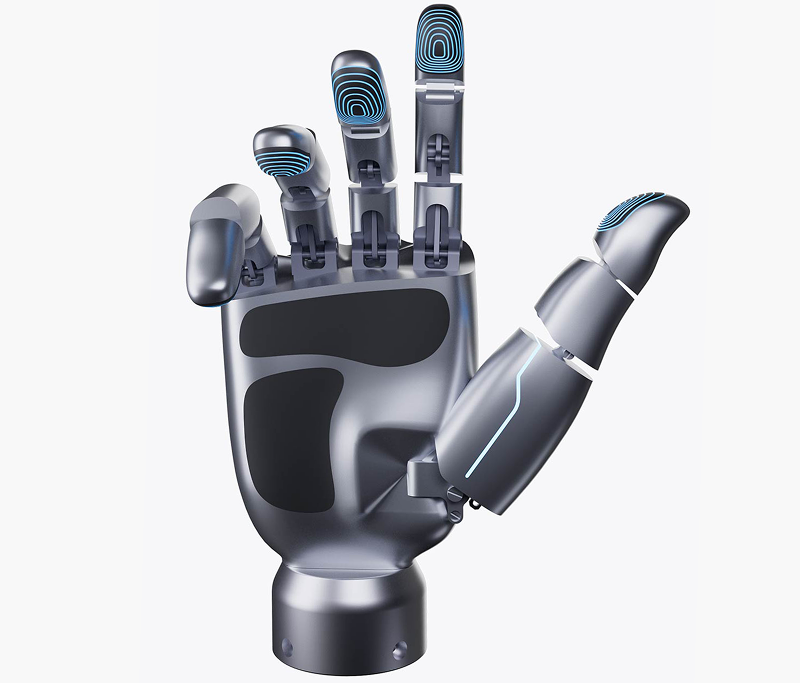
eHand-20
eHand-20 是慧灵科技面向人形机器人与精细操作场景推出的 20 自由度灵巧手。五指全布局、每指 4 个全主动关节,20 个关节均采用可反驱直驱方案,配合 FOC 矢量控制与 1000Hz×20 轴高频控制,通过 MIT 力位混合控制实现柔顺抓取与动态力调,捏、捻、旋、插、按等精细动作成为标准能力。

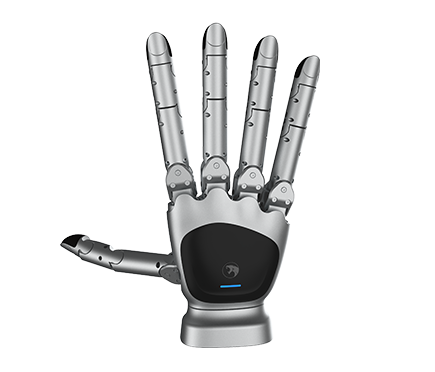
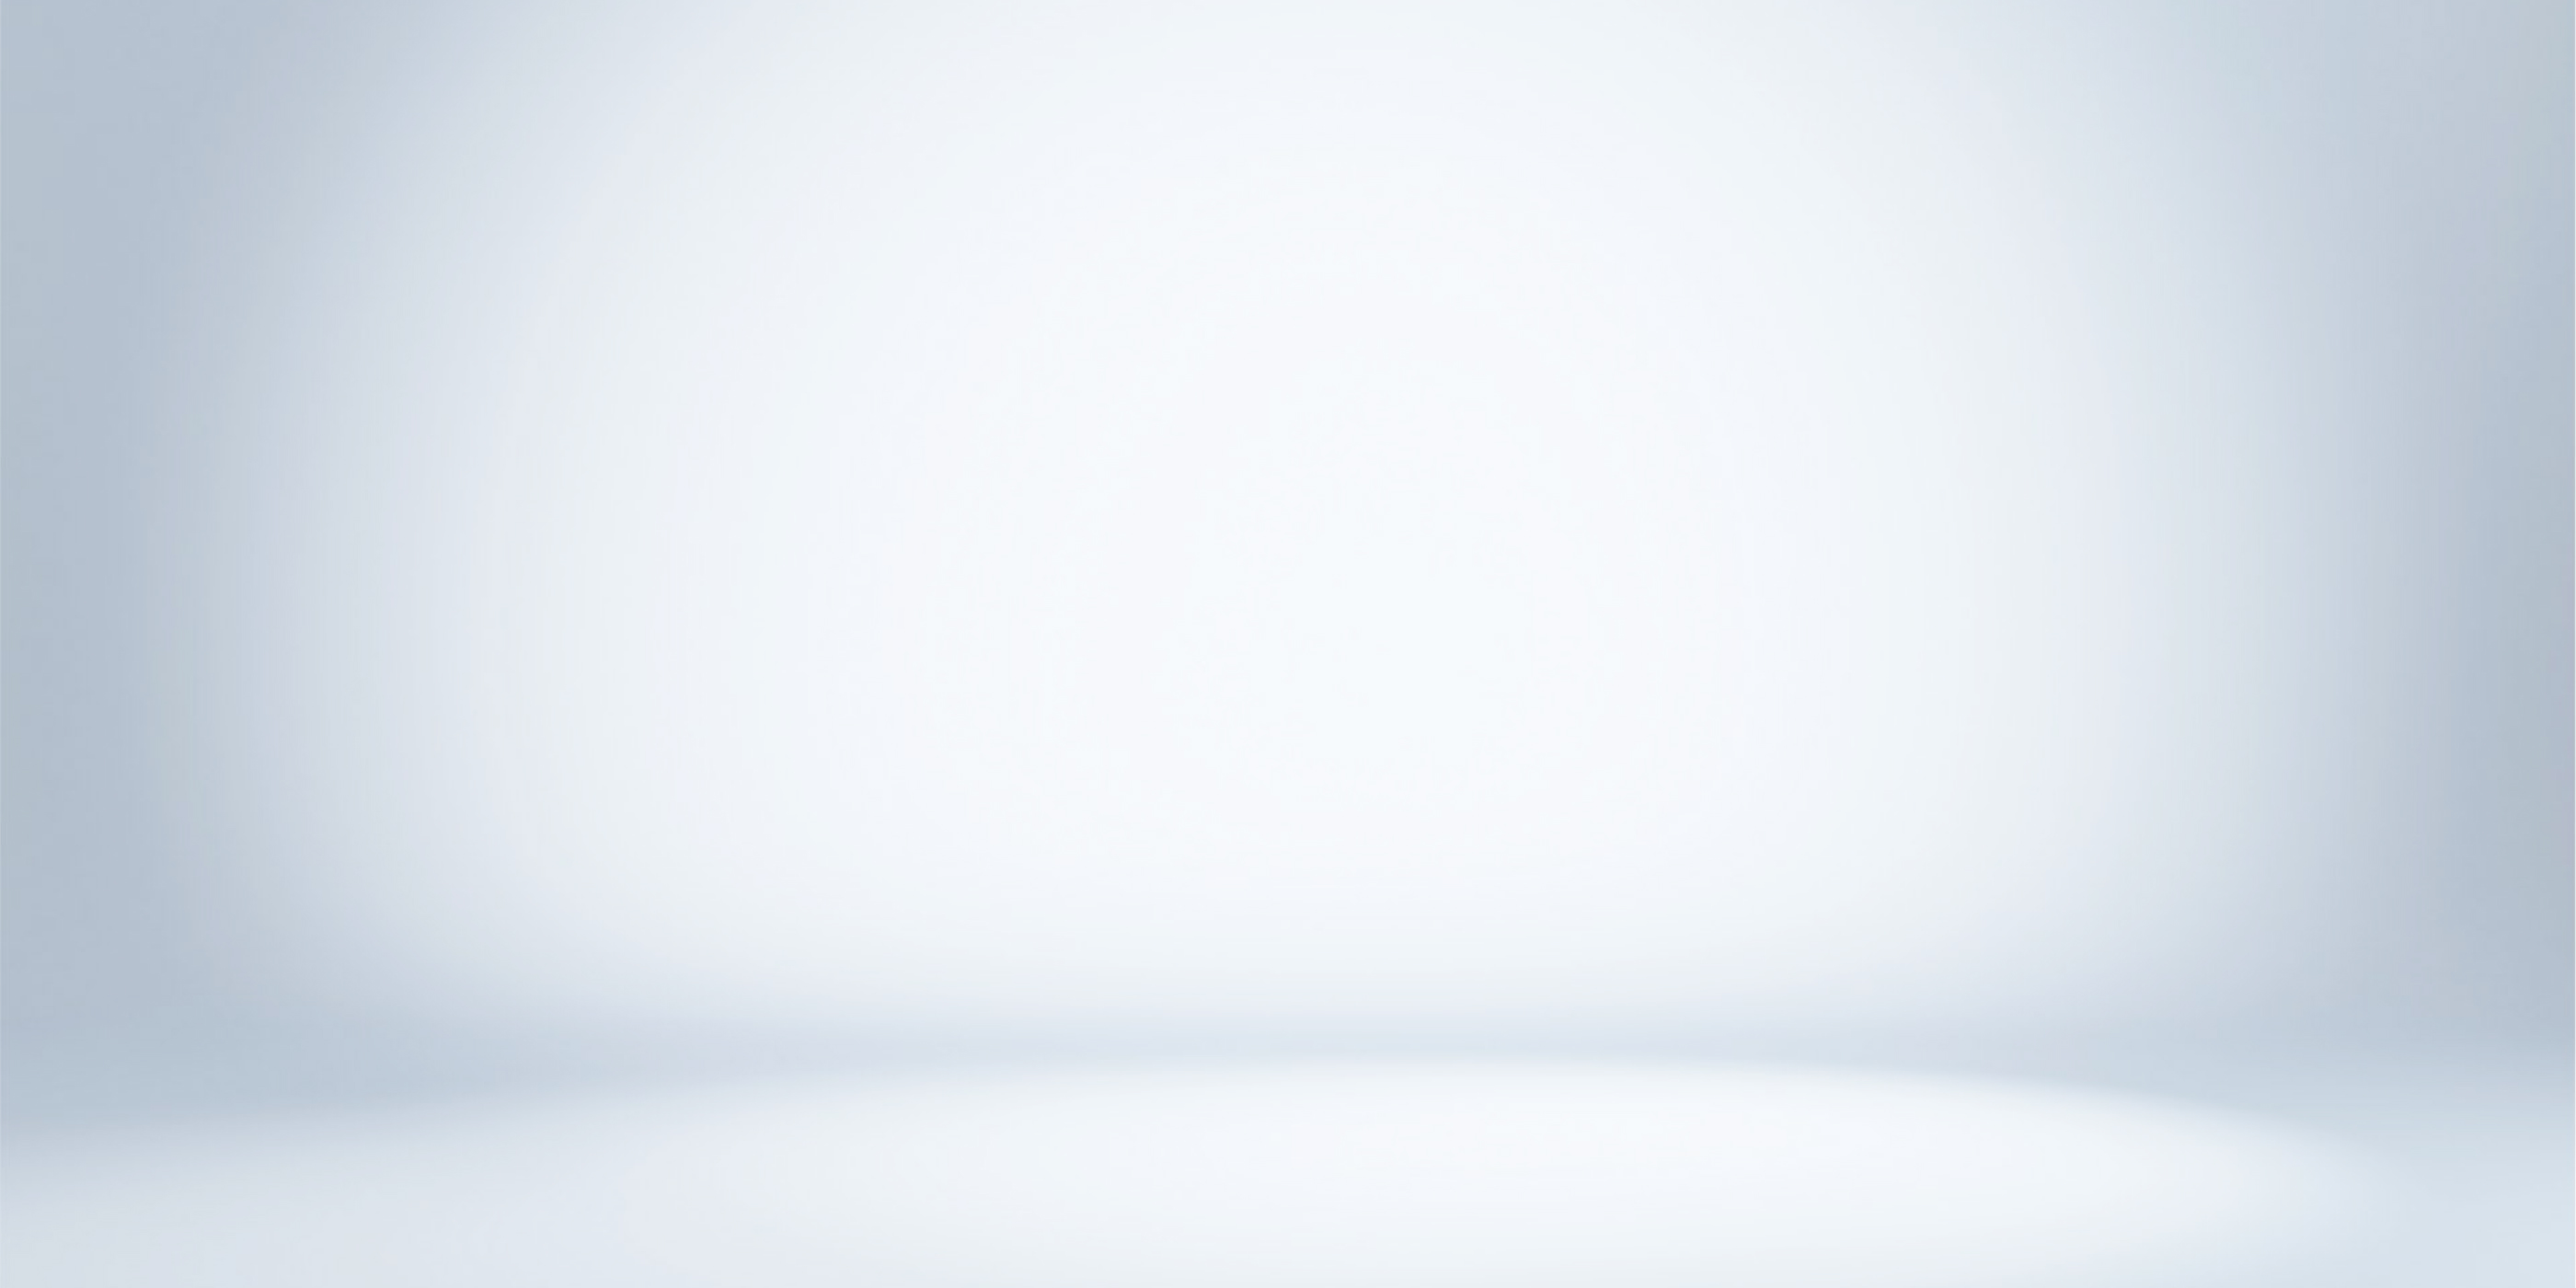
eHand-6
Hand-6灵巧手,6自由度,四指弯曲60°+110°+170°,拇指侧摆70°,最大抓握力10N,提拉载荷5kg,1.1s完成手势动作,支持CAN FD协议,可选配5通道触觉反馈传感器实现3N-10N动态力控,适用于图形检测、辅助生产、移动机器人及人形机器人场景。
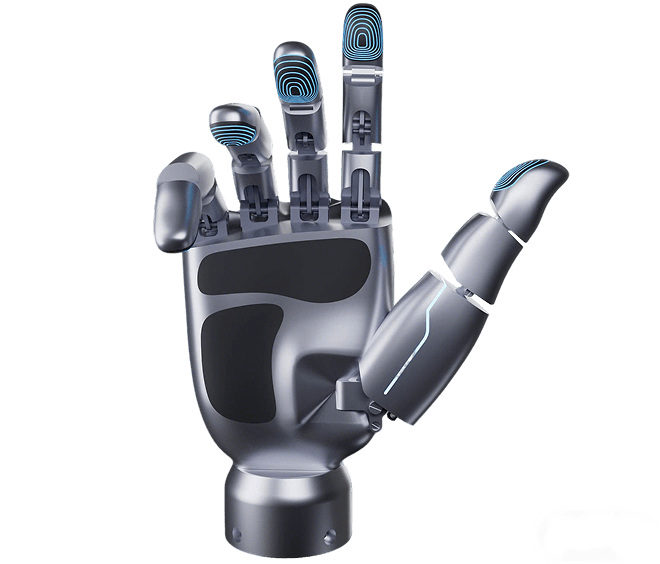
Z-EFG-8S
Z-EFG-8S(S=Small 超小型),总行程8mm,夹持力8-20N(旋钮可调),单向行程0.1s,支持旋钮调节控制,具备柔性夹持、可更换末端夹具,千万次循环寿命,适用于实验室、医院等无气源场合及狭小空间精密装配。
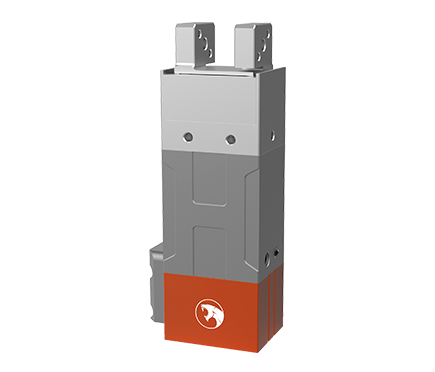
Z-EFG-12
Z-EFG-12,总行程12mm,夹持力30N,单向行程0.2s,支持I/O输入输出控制,具备窄体32mm、柔性夹持,千万次循环寿命,适用于狭小生产空间自动化装配。
Z-EFG-20
Z-EFG-20,总行程20mm,夹持力80N,精度±0.02mm,单向行程0.45s,支持脉冲/I/O可选控制,具备大夹持力、柔性夹持,千万次循环寿命,适用于重载工业自动化场景。
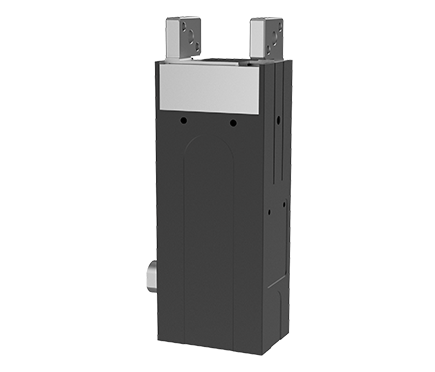
Z-EFG-20P
Z-EFG-20P(P=Pulse 脉冲型),总行程20mm,夹持力80N,精度±0.02mm,单向行程0.45s,支持Modbus RTU(485)+脉冲控制,具备脉冲位置反馈、柔性夹持,千万次循环寿命,适用于需要脉冲位置反馈的精密自动化场景。
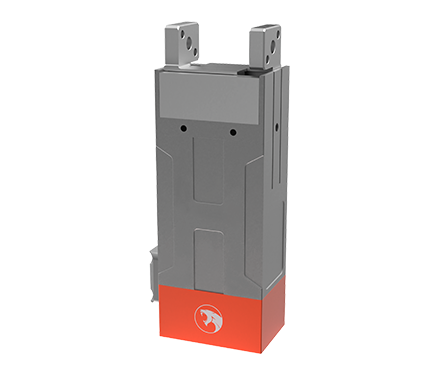
Z-EFG-20F
Z-EFG-20F(F=Force 力控型),总行程20mm,夹持力1-8N,精度±0.3N力精度,单向行程0.1s,支持485(Modbus RTU)+I/O控制,具备高精度力控、柔性夹持,适用于精密装配、电子元件抓取等对力控要求极高的场景。
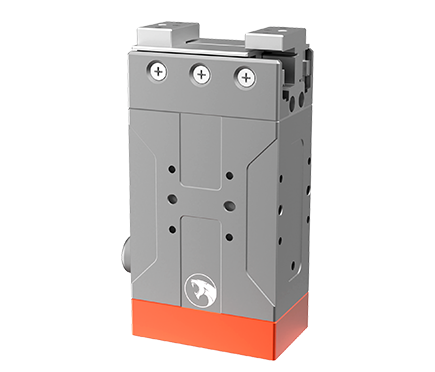
Z-EFG-20S
Z-EFG-20S(S=Slim 超小型),总行程20mm,夹持力8-20N,精度±0.02mm,单向行程0.15s,支持脉冲/I/O可选控制,具备超小型、柔性夹持,千万次循环寿命,适用于狭小空间精密自动化装配。
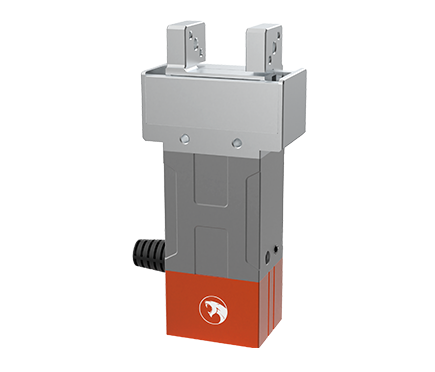
Z-EFG-26
Z-EFG-26,总行程26mm,夹持力6-15N,精度±0.02mm,单向行程0.25s,支持Modbus RTU(485)+脉冲+I/O控制,具备多用途掉落检测、柔性夹持,千万次循环寿命,适用于多用途掉落检测和区域输出场景。
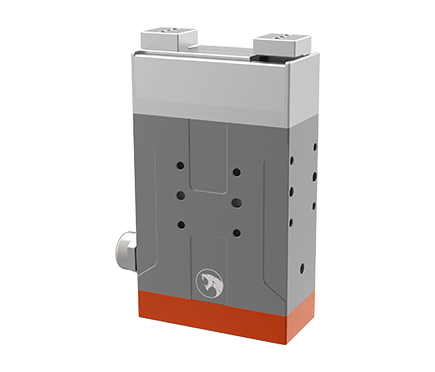
Z-EFG-26P
Z-EFG-26P(P=Pulse 脉冲型),总行程26mm,夹持力15-50N,精度±0.02mm,单向行程0.3s,支持485(Modbus RTU)+脉冲+I/O控制,具备重载、柔性夹持,千万次循环寿命,适用于重载精密自动化场景。
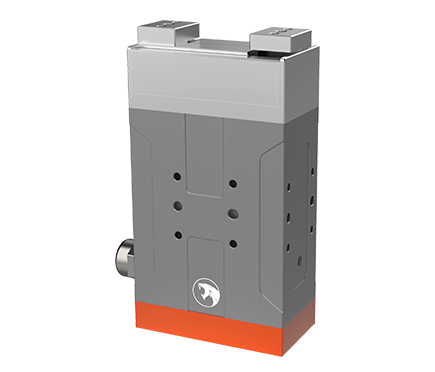
Z-EFG-30
Z-EFG-30,总行程30mm,夹持力10-40N,精度±0.02mm,单向行程0.2s,支持485(Modbus RTU)+I/O控制,具备柔性夹持、可更换末端夹具,千万次循环寿命,适用于通用精密自动化装配。
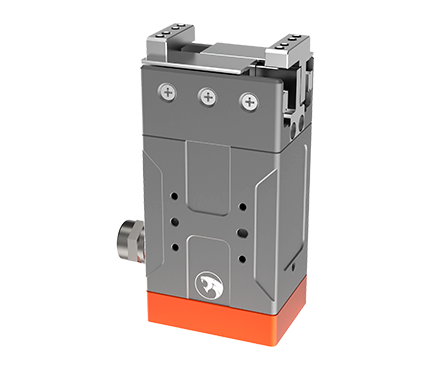
Z-EFG-50
Z-EFG-50,总行程50mm,夹持力15-50N,精度±0.02mm,单向行程0.3s,支持485(Modbus RTU)+脉冲+I/O控制,具备大行程、柔性夹持,千万次循环寿命,适用于通用精密自动化装配。
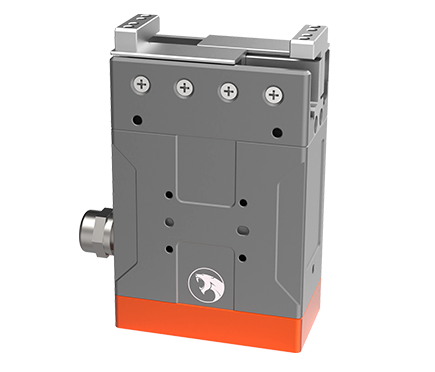
Z-EFG-50PALL
Z-EFG-50PALL(ALL=All protocols 全协议双控),总行程50mm,夹持力15-50N,精度±0.02mm,单向行程0.3s,支持485(Modbus RTU)+I/O双控控制,具备Modbus/I/O双控、Digital I/O ON/OFF一根接线等。

Z-EFG-50PECT
Z-EFG-50PECT(ECT=EtherCAT 以太网总线型),总行程50mm,夹持力15-50N,精度±0.02mm,单向行程0.3s,支持EtherCAT(外置驱动,不占PLC轴位)控制,具备EtherCAT总线、外置驱动不占轴位,适用于EtherCAT总线系统精密自动化。

Z-EFG-80
Z-EFG-80,总行程80mm,夹持力15-50N,精度±0.02mm,单向行程0.5s,支持Modbus RTU(485)+I/O双控控制,具备超大行程、柔性夹持,千万次循环寿命,适用于高速自动化生产线、精密装配、机器人抓取。

Z-EFG-C35
负载能力强、定位精准,运动轨迹稳定可控,可长时间连续执行自动化作业,满足工业生产高效可靠的使用要求。

Z-EFG-C50
负载能力强、定位精准,运动轨迹稳定可控,可长时间连续执行自动化作业,满足工业生产高效可靠的使用要求。

Z-EFG-C65
负载能力强、定位精准,运动轨迹稳定可控,可长时间连续执行自动化作业,满足工业生产高效可靠的使用要求。

Z-EFG-C80
负载能力强、定位精准,运动轨迹稳定可控,可长时间连续执行自动化作业,满足工业生产高效可靠的使用要求。

Z-EFG-FS
负载能力强、定位精准,运动轨迹稳定可控,可长时间连续执行自动化作业,满足工业生产高效可靠的使用要求。

Z-EFG-L
负载能力强、定位精准,运动轨迹稳定可控,可长时间连续执行自动化作业,满足工业生产高效可靠的使用要求。

Z-EFG-R
负载能力强、定位精准,运动轨迹稳定可控,可长时间连续执行自动化作业,满足工业生产高效可靠的使用要求。

Z-EFG-RP
负载能力强、定位精准,运动轨迹稳定可控,可长时间连续执行自动化作业,满足工业生产高效可靠的使用要求。

Z-EFG-40-100
负载能力强、定位精准,运动轨迹稳定可控,可长时间连续执行自动化作业,满足工业生产高效可靠的使用要求。

Z-EFG-60-150
负载能力强、定位精准,运动轨迹稳定可控,可长时间连续执行自动化作业,满足工业生产高效可靠的使用要求。

Z-EFG-80-200
负载能力强、定位精准,运动轨迹稳定可控,可长时间连续执行自动化作业,满足工业生产高效可靠的使用要求。

Z-ERG-20C
负载能力强、定位精准,运动轨迹稳定可控,可长时间连续执行自动化作业,满足工业生产高效可靠的使用要求。

Z-ERG-20-100
负载能力强、定位精准,运动轨迹稳定可控,可长时间连续执行自动化作业,满足工业生产高效可靠的使用要求。

Z-EFG-100
负载能力强、定位精准,运动轨迹稳定可控,可长时间连续执行自动化作业,满足工业生产高效可靠的使用要求。

Z-EFG-130
负载能力强、定位精准,运动轨迹稳定可控,可长时间连续执行自动化作业,满足工业生产高效可靠的使用要求。

Z-ECG-10
负载能力强、定位精准,运动轨迹稳定可控,可长时间连续执行自动化作业,满足工业生产高效可靠的使用要求。

Z-ECG-20
负载能力强、定位精准,运动轨迹稳定可控,可长时间连续执行自动化作业,满足工业生产高效可靠的使用要求。

Z-ESC-70
负载能力强、定位精准,运动轨迹稳定可控,可长时间连续执行自动化作业,满足工业生产高效可靠的使用要求。